เจาะลึกเทคโนโลยี Multi-Actuator บนฮาร์ดดิสก์: นวัตกรรมแยกชุดหัวอ่านอิสระเพื่อปลดล็อกคอขวดความเร็วในดาต้าเซ็นเตอร์
ทำความเข้าใจโครงสร้างและหลักการทำงานของฮาร์ดดิสก์แบบ Multi-Actuator นวัตกรรมแยกแขนหัวอ่านอิสระเพื่อเพิ่มประสิทธิภาพ IOPS ต่อเทราไบต์ในศูนย์ข้อมูล พร้อมข้อควรพิจารณาด้านการจัดการ การลบข้อมูลถาวร และการปลดระวางสื่อจัดเก็บข้อมูลความจุสูงอย่างปลอดภัย
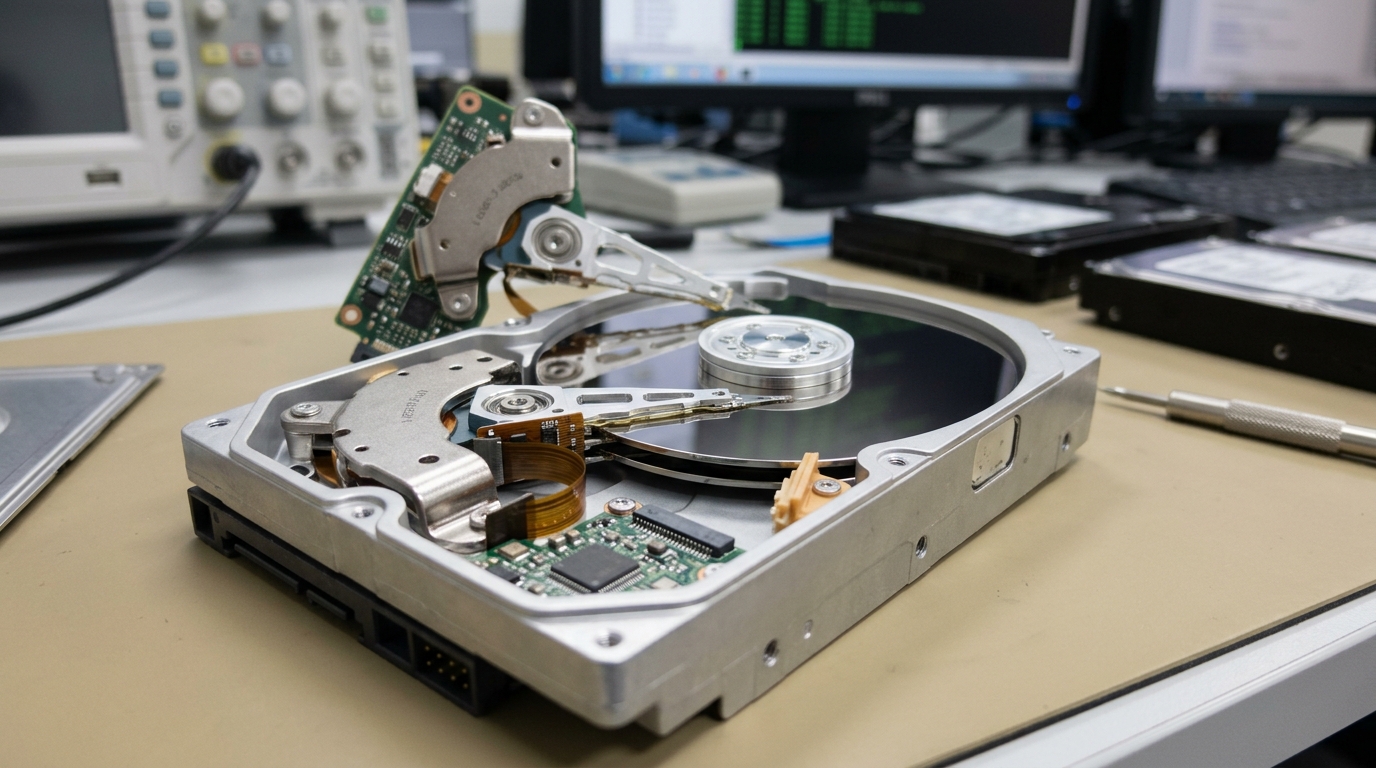
Multi-Actuator คืออะไร และแก้ปัญหาคอขวดของฮาร์ดดิสก์ความจุสูงอย่างไร
เทคโนโลยี Multi-Actuator คือการออกแบบโครงสร้างภายในของฮาร์ดดิสก์ (Hard Disk Drive: HDD) โดยเพิ่มชุดแขนหัวอ่านและเขียน (Actuator Arm) ให้มีมากกว่าหนึ่งชุดและสามารถทำงานแยกจากกันได้อย่างเป็นอิสระ ต่างจากโครงสร้างฮาร์ดดิสก์แบบดั้งเดิมที่มีแขนหัวอ่านเพียงชุดเดียวควบคุมหัวอ่านทั้งหมดพร้อมกัน นวัตกรรมนี้ถูกพัฒนาขึ้นมาเพื่อแก้ไขปัญหาคอขวดสำคัญในศูนย์ข้อมูล (Data Center) นั่นคือปัญหาประสิทธิภาพการอ่านเขียนต่อความจุ หรืออัตราส่วน IOPS ต่อเทราไบต์ (IOPS per Terabyte) ที่ลดต่ำลงอย่างต่อเนื่องเมื่อจานแม่เหล็กมีความจุเพิ่มขึ้นในระดับ 18TB ถึง 30TB ขึ้นไป
เมื่อความจุของฮาร์ดดิสก์เติบโตเร็วเกินกว่าความเร็วในการหมุนของจานแม่เหล็ก (RPM) และความเร็วในการขยับหัวอ่าน ฮาร์ดดิสก์ความจุสูงแบบดั้งเดิมจึงกลายเป็นจุดติดขัดของระบบเซิร์ฟเวอร์ขนาดใหญ่ เพราะแม้จะเก็บข้อมูลได้มหาศาล แต่อัตราการเข้าถึงข้อมูลพร้อมกันกลับไม่เพิ่มขึ้น การนำเทคโนโลยี Multi-Actuator เข้ามาใช้ช่วยให้อุปกรณ์จัดเก็บข้อมูลหนึ่งลูกสามารถประมวลผลคำสั่งอ่านและเขียนข้อมูลได้สองคำสั่งพร้อมกัน ส่งผลให้ได้ความเร็วในการถ่ายโอนข้อมูล (Throughput) และค่า IOPS สูงขึ้นเกือบสองเท่าเมื่อเทียบกับไดรฟ์แขนเดี่ยวทั่วไป ทำให้ผู้ดูแลระบบคลาวด์และสถาปัตยกรรมจัดเก็บข้อมูลขนาดใหญ่สามารถใช้ประโยชน์จากความจุสูงได้อย่างเต็มประสิทธิภาพโดยไม่สูญเสียความเร็วในการเข้าถึงข้อมูล
โครงสร้างฮาร์ดดิสก์ Actuator เดี่ยว กับ Multi-Actuator ต่างกันอย่างไร
ในฮาร์ดดิสก์แบบดั้งเดิม (Single Actuator) หัวอ่านและเขียนข้อมูลของทุกลำดับจานแม่เหล็กจะถูกยึดติดอยู่กับแกนหมุนเพียงแกนเดียวและควบคุมด้วยมอเตอร์วอยซ์คอยล์ (Voice Coil Motor: VCM) ชุดเดียว ทำให้เมื่อมีการสั่งอ่านหรือเขียนข้อมูล แขนหัวอ่านทั้งหมดจะต้องขยับไปยังแทร็ก (Track) และเซกเตอร์ (Sector) เดียวกันบนแต่ละจานข้อมูลพร้อมกันทั้งหมด ไม่สามารถแบ่งให้หัวอ่านหนึ่งอ่านข้อมูลที่จานบนสุด ขณะที่อีกหัวอ่านหนึ่งเขียนข้อมูลที่จานล่างสุดได้
สำหรับฮาร์ดดิสก์ที่ใช้เทคโนโลยี Multi-Actuator (เช่น เทคโนโลยี Mach.2 ของผู้ผลิตชั้นนำ) โครงสร้างภายในจะถูกแบ่งออกเป็นสองชุดมอเตอร์ควบคุมแยกจากกันอย่างชัดเจน โดยแต่ละชุดจะควบคุมหัวอ่านเขียนสำหรับกลุ่มจานแม่เหล็กครึ่งหนึ่งของไดรฟ์ ตัวอย่างเช่น ฮาร์ดดิสก์ที่มีจานแม่เหล็ก 10 จาน แขนกลชุดแรกจะควบคุมจานที่ 1 ถึง 5 และแขนกลชุดที่สองจะควบคุมจานที่ 6 ถึง 10 การแยกส่วนเช่นนี้ทำให้ระบบปฏิบัติการมองเห็นฮาร์ดดิสก์ลูกเดียวเป็นเสมือนไดรฟ์เชิงตรรกะ (Logical Unit Number: LUN) สองตัวที่ทำงานพร้อมกันได้ โดยมีข้อแตกต่างเชิงโครงสร้างสำคัญดังนี้
- กลไกการขับเคลื่อน: มีชุด Voice Coil Motor อิสระ 2 ชุด ทำงานโดยไม่รบกวนคลื่นแรงสั่นสะเทือนซึ่งกันและกัน
- การเชื่อมต่อและอินเทอร์เฟซ: ส่วนใหญ่ใช้พอร์ต SAS หรือ NVMe-oF และ SATA เฉพาะทาง เพื่อรองรับแบนด์วิดท์ข้อมูลสองทางพร้อมกัน
- การจัดการคิวคำสั่ง: สามารถประมวลผลคำสั่งคิวแบบขนาน (Parallel Queuing) ลดเวลารอคอย (Latency) ลงได้อย่างมีนัยสำคัญ
การปรับใช้ในระบบ Data Center และข้อควรคำนึงด้านสถาปัตยกรรมไอที
การนำฮาร์ดดิสก์ Multi-Actuator เข้ามาใช้งานในระดับองค์กรไม่ใช่เพียงแค่การถอดเปลี่ยนดิสก์ลูกเดิมแล้วเสียบลูกใหม่เข้าไป แต่จำเป็นต้องมีการวางแผนสถาปัตยกรรมระบบอย่างละเอียด เนื่องจากไดรฟ์หนึ่งตัวอาจถูกส่งสัญญาณออกมาเป็น 2 LUNs ซึ่งส่งผลต่อการจัดการเลเยอร์ของระบบจัดเก็บข้อมูล (Storage Tiering) และระบบไฟล์ของระบบปฏิบัติการ
สิ่งที่วิศวกรระบบและทีมจัดซื้อต้องพิจารณาเมื่อเลือกใช้เทคโนโลยีนี้ประกอบด้วย:
- ความเข้ากันได้ของโฮสต์ (Host Compatibility): ระบบปฏิบัติการหรือระบบจัดการสตอเรจแบบ Software-Defined Storage (SDS) ต้องรองรับการแบ่งแอดเดรสและการจัดการดิสก์คู่ภายในไดรฟ์เดียวได้อย่างถูกต้อง
- ปริมาณการใช้พลังงานและความร้อน: การมีมอเตอร์ VCM สองชุดทำให้การใช้พลังงานต่อไดรฟ์สูงขึ้นเล็กน้อยเมื่อเทียบกับรุ่นแขนเดี่ยว จึงต้องเตรียมระบบระบายความร้อนและแหล่งจ่ายไฟในแร็กเซิร์ฟเวอร์ให้เหมาะสม
- การจัดการความเสี่ยงด้าน Redundancy: การกระจายข้อมูลสำรองแบบ RAID หรือ Erasure Coding ต้องระวังไม่วางข้อมูลชุดสำรองไว้บน LUN ที่อยู่ในไดรฟ์ลูกเดียวกัน เพราะหากตัวมอเตอร์หมุนจานดิสก์หลักชำรุด ทั้งสองชุดหัวอ่านจะไม่สามารถเข้าถึงข้อมูลได้พร้อมกัน
ผลกระทบต่อกระบวนการ Sanitization และการลบข้อมูลถาวร
เนื่องจากสถาปัตยกรรม Multi-Actuator แบ่งโครงสร้างตรรกะภายในเป็นสองส่วน การลบข้อมูลเพื่อปลดระวางหรือส่งต่อจึงมีความซับซ้อนกว่าฮาร์ดดิสก์ทั่วไป หากใช้ซอฟต์แวร์ลบข้อมูลที่ไม่ได้ออกแบบมาให้ตรวจพบ Multi-LUN ซอฟต์แวร์อาจตรวจพบและเขียนทับข้อมูลเพียงส่วนเดียว ทำให้ข้อมูลบนอีกครึ่งหนึ่งของดิสก์ยังคงอยู่ครบถ้วน
ในการดำเนินกระบวนการลบข้อมูลถาวร (Data Sanitization) ตามมาตรฐานความปลอดภัยสากล เช่น NIST SP 800-88 Rev. 1 ผู้ดูแลระบบต้องปฏิบัติตามแนวทางต่อไปนี้:
- การส่งคำสั่ง Cryptographic Erase (CE): หากไดรฟ์รองรับ Self-Encrypting Drive (SED) ต้องยืนยันว่าคำสั่งลบคีย์เข้ารหัสครอบคลุมคีย์ของทั้งสองคอนโทรลเลอร์ภายในไดรฟ์
- การเขียนทับข้อมูล (Overwriting/Purge): ต้องใช้คำสั่งระดับเฟิร์มแวร์ เช่น ATA Secure Erase หรือ SCSI Sanitize โดยส่งคำสั่งไปยังทุก LUN ที่ระบุตำแหน่งบนอุปกรณ์
- การตรวจสอบหลังการลบ (Verification): ต้องทำการสุ่มตรวจเซกเตอร์ข้อมูลทั้งช่วงครึ่งแรกและครึ่งหลังของความจุ เพื่อให้มั่นใจว่าไม่มีพื้นที่ส่วนใดหลุดรอดจากการเขียนทับ
แนวทางการปลดระวาง: การส่งต่อ การขายคืน และความจำเป็นในการทำลายทิ้ง
เมื่อฮาร์ดดิสก์ Multi-Actuator หมดอายุการใช้งานตามรอบของศูนย์ข้อมูล องค์กรต้องตัดสินใจเลือกเส้นทางจัดการระหว่างการส่งต่อเพื่อนำกลับมาใช้ใหม่กับการทำลายทิ้งทางกายภาพ โดยพิจารณาจากระดับชั้นความลับของข้อมูล (Data Classification) ที่เคยบันทึกไว้ในอุปกรณ์เป็นหลัก
หากข้อมูลที่จัดเก็บไม่ใช่ข้อมูลลับเฉพาะหรือข้อมูลส่วนบุคคลที่มีข้อบังคับทางกฎหมายเข้มงวด และไดรฟ์ผ่านกระบวนการล้างข้อมูลและทดสอบสภาพแล้วว่าไม่มีเซกเตอร์เสีย องค์กรสามารถนำไปจำหน่ายต่อให้ผู้ให้บริการที่ รับซื้อ HDD สำหรับตลาดมือสองหรือนำไปหมุนเวียนในระบบที่ไม่วิกฤตได้เพื่อลดขยะอิเล็กทรอนิกส์ แต่หากฮาร์ดดิสก์นั้นบรรจุข้อมูลความลับทางการค้า ข้อมูลความมั่นคง หรือข้อมูลส่วนบุคคลตามกฎหมาย PDPA การส่งต่อไปโดยไม่ลบอย่างถูกต้องย่อมมีความเสี่ยงสูงมาก
ในกรณีที่ฮาร์ดดิสก์เกิดความเสียหายเชิงกล เช่น แขนกลติดขัด มอเตอร์หมุนไม่ทำงาน หรือวงจรไหม้ จะไม่สามารถใช้วิธีลบข้อมูลด้วยซอฟต์แวร์ได้เลย ทางเลือกเดียวที่ถูกต้องตามมาตรฐานความปลอดภัยคือการทำลายฮาร์ดดิสก์ทางกายภาพ เพื่อป้องกันไม่ให้ชิ้นส่วนจานแม่เหล็กถูกนำไปกู้ข้อมูลด้วยเครื่องมือในห้องปฏิบัติการพิเศษ
วิธีการทำลายฮาร์ดดิสก์ Multi-Actuator ให้สิ้นสภาพตามมาตรฐาน
ฮาร์ดดิสก์ Multi-Actuator เป็นไดรฟ์ระดับองค์กรที่ใช้แผ่นจานแม่เหล็กหลายชั้นและมักบรรจุก๊าซฮีเลียม (Helium-sealed) ตัวบอดี้จึงมีความแข็งแรงและทนทานสูง การทำลายตัวสื่อจึงต้องใช้วิธีการที่มีมาตรฐานทางอุตสาหกรรมเท่านั้น:
1. การบดทำลายด้วยเครื่องย่อย (Physical Shredding)
การนำฮาร์ดดิสก์เข้าเครื่องบดตัดแรงบิดสูงเพื่อให้แผ่นจานแม่เหล็ก แผงวงจร และชุดหัวอ่านแตกละเอียดเป็นเศษโลหะขนาดเล็ก ชิ้นส่วนที่ถูกตัดเฉือนจะไม่สามารถนำกลับมาประกอบหรือกู้ข้อมูลได้อีก โดยขนาดเศษซากต้องสอดคล้องกับนโยบายความปลอดภัยที่กำหนดไว้
2. การเจาะทำลายจานแม่เหล็ก (Crushing / Punching)
การใช้หัวเจาะเหล็กกล้าไฮดรอลิกแทงทะลุโครงสร้างตัวเรือนและแผ่นจานแม่เหล็กทุกแผ่นจนบิดเบี้ยว สำหรับไดรฟ์ความจุสูงต้องให้แน่ใจว่าแรงกดสามารถแทงทะลุจานแม่เหล็กได้ครบทุกชั้นตลอดแนวความหนาของตัวไดรฟ์
3. การล้างสนามแม่เหล็ก (Degaussing)
การใช้สนามแม่เหล็กไฟฟ้าความเข้มข้นสูงส่งผ่านตัวไดรฟ์เพื่อลบล้างสารแม่เหล็กบนพื้นผิวจานข้อมูล อย่างไรก็ตาม สำหรับฮาร์ดดิสก์ระดับองค์กรรุ่นใหม่ที่มีค่า Coercivity สูงมาก เครื่อง Degausser ต้องมีกำลังแม่เหล็กสูงพอตามมาตรฐาน และมักแนะนำให้ทำลายซ้ำด้วยการบดทางกายภาพควบคู่ไปด้วย
เช็กลิสต์การเตรียมงานก่อนส่งมอบอุปกรณ์เพื่อทำลายข้อมูล
เพื่อให้การจัดการทรัพย์สินไอทีและการทำลายข้อมูลเป็นไปอย่างราบรื่น ถูกต้องตามขั้นตอนการตรวจประเมิน (Audit) ผู้รับผิดชอบควรเตรียมข้อมูลและจัดขั้นตอนดังนี้:
- ยืนยันการสำรองข้อมูล: ตรวจสอบว่าข้อมูลสำคัญทั้งหมดถูกย้ายไปยังระบบสำรองหรือระบบสตอเรจใหม่เรียบร้อยแล้ว และตัดการเชื่อมต่อไดรฟ์ออกจาก Storage Pool
- บันทึกหมายเลขประจำเครื่อง (Serial Number): จัดทำรายการตรวจนับ Serial Number ของฮาร์ดดิสก์ทุกตัวอย่างละเอียด พร้อมตรวจสอบประเภทอินเทอร์เฟซและขนาดความจุ
- ตรวจสอบการอนุมัติปลดระวาง: ขอเอกสารอนุมัติการจำหน่ายหรือทำลายทรัพย์สินจากผู้มีอำนาจภายในองค์กรตามระเบียบงานไอที
- คัดแยกและติดป้ายระบุ: แยกกลุ่มอุปกรณ์ที่ใช้งานได้ปกติออกจากกลุ่มที่เสียหายเชิงกลอย่างชัดเจน เพื่อเลือกกระบวนการจัดการที่เหมาะสม
- เตรียมพื้นที่และขั้นตอนส่งมอบ: กำหนดจุดตรวจรับมอบที่มีกล้องวงจรปิด และยืนยันข้อตกลงในการควบคุมดูแลความปลอดภัยตลอดกระบวนการขนย้าย
คำถามที่พบบ่อยเกี่ยวกับเทคโนโลยี Multi-Actuator และการจัดการสื่อ
ฮาร์ดดิสก์แบบ Multi-Actuator มีโอกาสเกิดข้อมูลสูญหายมากกว่าฮาร์ดดิสก์ทั่วไปหรือไม่?
ในแง่ความน่าเชื่อถือของชิ้นส่วน ฮาร์ดดิสก์ประเภทนี้ถูกออกแบบตามมาตรฐาน Enterprise เหมือนกับไดรฟ์ทั่วไป แต่เนื่องจากมีชิ้นส่วนกลไกและมอเตอร์เพิ่มขึ้น จึงมีความซับซ้อนภายในสูงกว่า การจัดทำระบบสำรองข้อมูล (Redundancy) เช่น RAID หรือ Erasure Coding จึงจำเป็นต้องออกแบบให้คำนึงว่า หากไดรฟ์หยุดทำงาน ทั้งสองชุดหัวอ่านจะหยุดทำงานพร้อมกัน
สามารถใช้เครื่อง Degausser รุ่นทั่วไปลบข้อมูลฮาร์ดดิสก์ Multi-Actuator ได้หรือไม่?
ฮาร์ดดิสก์ระดับองค์กรความจุสูงในปัจจุบันใช้วัสดุแม่เหล็กที่มีแรงต้านทานการเหนี่ยวนำแม่เหล็ก (Coercivity) สูงมาก เครื่อง Degausser ขนาดเล็กหรือรุ่นเก่าอาจมีกำลังสนามแม่เหล็กไม่เพียงพอที่จะล้างข้อมูลได้สมบูรณ์ จึงต้องตรวจสอบค่าความเข้มสนามแม่เหล็ก (Gauss/Oersted) ของเครื่องก่อนใช้งาน หรือเลือกใช้วิธีการบดทำลายทางกายภาพร่วมด้วย
ระบบปฏิบัติการทั่วไปสามารถมองเห็นความเร็วสองเท่าได้โดยอัตโนมัติหรือไม่?
ไม่โดยอัตโนมัติ ระบบปฏิบัติการหรือไดรเวอร์คอนโทรลเลอร์จะต้องรองรับการมองเห็นไดรฟ์เป็น Dual-LUN และแอปพลิเคชันหรือระบบจัดเก็บข้อมูลจะต้องถูกปรับแต่งให้ส่งคำสั่งอ่านเขียนแบบกระจายงาน (Workload Splitting) ไปยังทั้งสองส่วนอย่างสมดุล จึงจะได้ประสิทธิภาพสูงสุด
สิ่งที่ควรเตรียมเมื่อต้องการติดต่อบริการทำลายสื่อจัดเก็บข้อมูล
เมื่อองค์กรต้องการส่งมอบฮาร์ดดิสก์ความจุสูงหรืออุปกรณ์จัดเก็บข้อมูลทุกประเภทให้ผู้ให้บริการทำลายข้อมูล สิ่งที่ควรเตรียมความพร้อมและตรวจสอบรายละเอียดล่วงหน้า ได้แก่:
- รายการจำนวนและประเภทอุปกรณ์: สรุปจำนวนชิ้น ขนาดความจุ และรูปแบบ เช่น HDD 3.5 นิ้ว, SAS, SATA หรือ SSD เพื่อให้ประเมินเครื่องมือและเวลาที่ใช้ได้อย่างถูกต้อง
- ข้อกำหนดด้านความปลอดภัย: ระบุชัดเจนว่าต้องการทำลาย ณ สถานที่ของลูกค้า (On-site Service) หรือต้องการให้ขนย้ายไปทำลายที่ศูนย์บริการ (Off-site Service)
- ข้อกำหนดด้านเอกสารรับรอง: แจ้งความต้องการเอกสารหลังเสร็จสิ้นงาน เช่น ใบรับรองการทำลายข้อมูล (Certificate of Destruction), รายการภาพถ่ายหรือวิดีโอบันทึกขณะทำลายตาม Serial Number เพื่อใช้ประกอบรายงานการตรวจสอบบัญชีและมาตรฐานความปลอดภัยขององค์กร